이메일 보내기
제품

제품

Tianjin Weide Aviation Technology에서는 항공과 지상을 연결하는 차세대 무인 및 자율 시스템을 엔지니어링하여 산업, 에너지, 인프라 및 공공 안전 애플리케이션을 위한 안정적인 고성능 하드웨어 및 소프트웨어를 제공합니다. 당사의 제품 포트폴리오는 모빌리티 플랫폼, 로봇 시스템, AV 및 드론이라는 세 가지 핵심 라인을 중심으로 하며, 각 라인은 견고한 환경, 원활한 통합, 확장 가능한 맞춤화를 위해 구축되었습니다.

모빌리티 플랫폼은 모든 무인 운영의 지능형 백본을 형성합니다. 높은 적응성과 모든 지형 안정성을 위해 설계된 이 모듈식 섀시 시스템은 검사, 유지 관리 및 감시 로봇의 기반 역할을 합니다. 정밀 구동 장치, 향상된 부하 용량 및 다중 센서 융합을 특징으로 하는 당사의 모빌리티 플랫폼은 복잡한 산업 현장, 변전소, 발전소 및 도시 공공 구역에서 센티미터 수준의 탐색 정확도를 제공합니다.

로봇 시스템은 인간의 능력을 위험도가 높거나 반복적이거나 접근하기 어려운 영역으로 확장합니다. 당사의 라인업에는 수직 자산 검사를 위한 벽 등반 로봇, 실외 산업 단지 및 중요 인프라를 위한 다중 작업 검사 로봇, 결합된 공중 임무에 적합한 복합 로봇 솔루션이 포함됩니다.

단일 검사 로봇, 맞춤형 수소 드론 또는 완전히 통합된 공중 지상 무인 생태계가 필요한 경우 Weide Aviation은 산업 수요에 맞게 구축된 확장 가능하고 미래 지향적인 기술을 제공합니다.


View as  
 
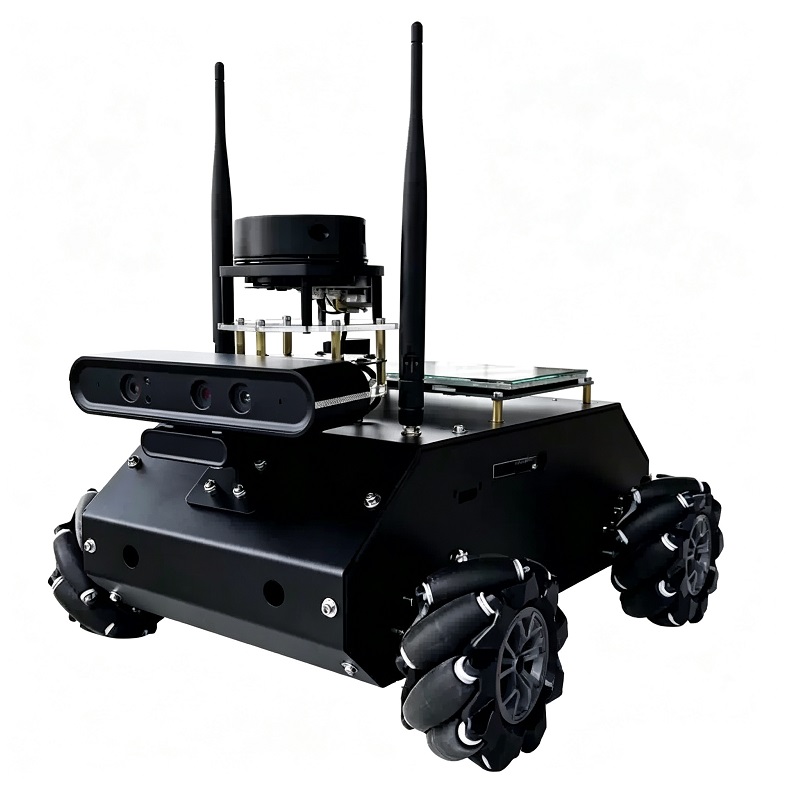
오픈 소스 교육용 로봇 섀시

오픈 소스 교육용 로봇 섀시

WD‑C400 ROS는 Mecanum 전방향 휠을 갖춘 오픈 소스 ROS 로봇 개발 플랫폼입니다. Jetson Nano, LiDAR 및 AI 깊이 카메라를 통합하여 교육 및 로봇 프로젝트 개발을 위한 SLAM 매핑, 자율 탐색 및 다중 기계 클러스터 제어를 실현합니다.
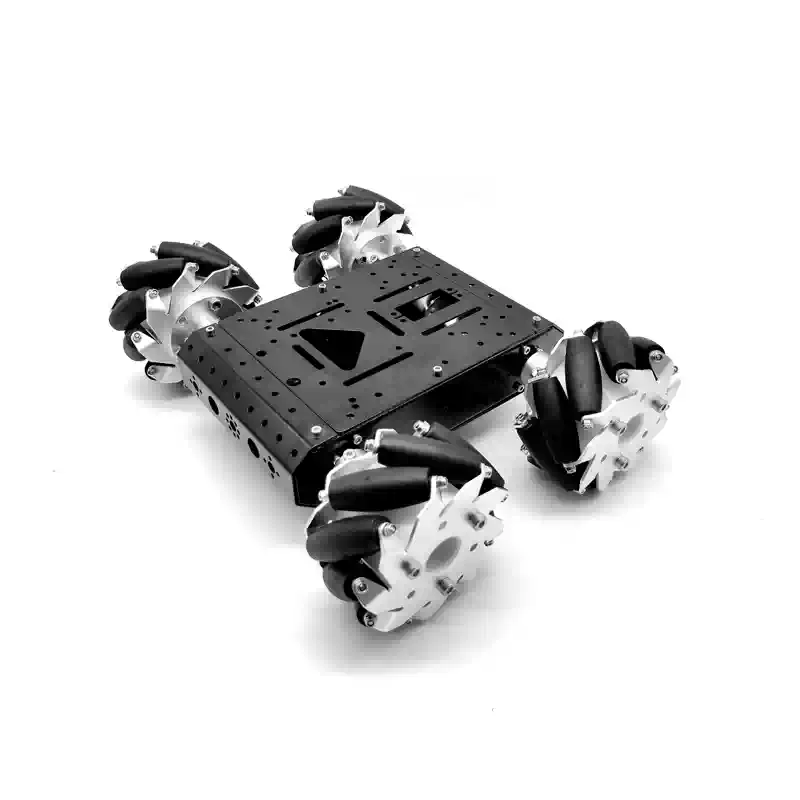
바퀴 달린 모바일 로봇 섀시 스마트 섀시 플랫폼

바퀴 달린 모바일 로봇 섀시 스마트 섀시 플랫폼

WD‑C300은 메카넘 휠 전방향 스마트 자동차 섀시입니다. 로봇 교육, 과학 연구 및 DIY 로봇 개발에 적합한 전방향 이동을 위한 다양한 휠 옵션을 제공합니다.
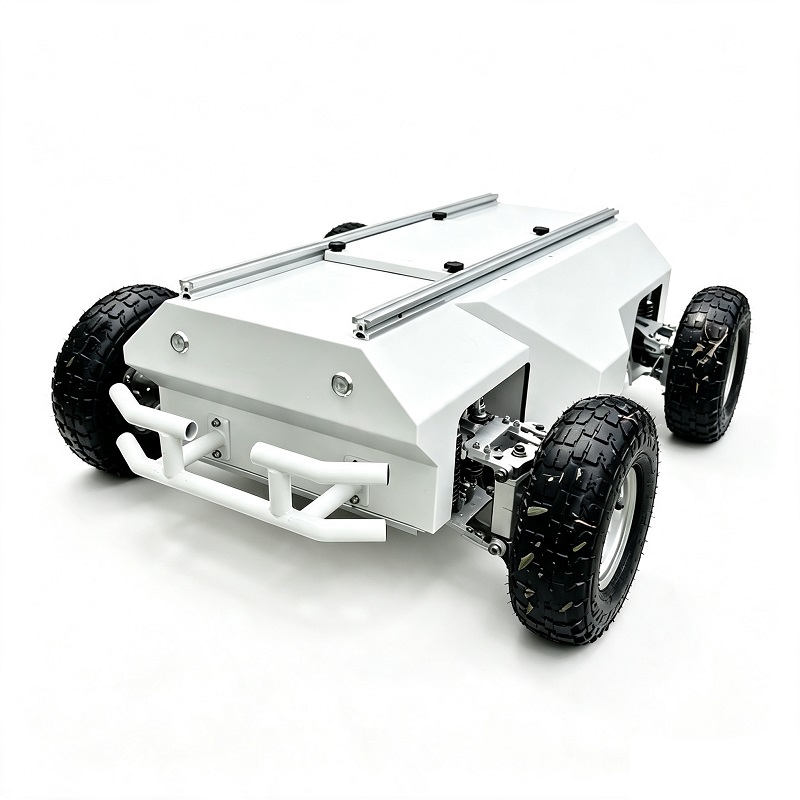
바퀴 달린 UGV 섀시 ROS 모바일 로봇

바퀴 달린 UGV 섀시 ROS 모바일 로봇

WD‑WR200Y는 4륜 독립 서스펜션을 갖춘 Ackermann 스티어링 휠 로봇 섀시입니다. ROS 2차 개발, 큰 부하 용량, 적합한 연구, 교육 및 실외 무인 로봇 프로젝트를 지원합니다.
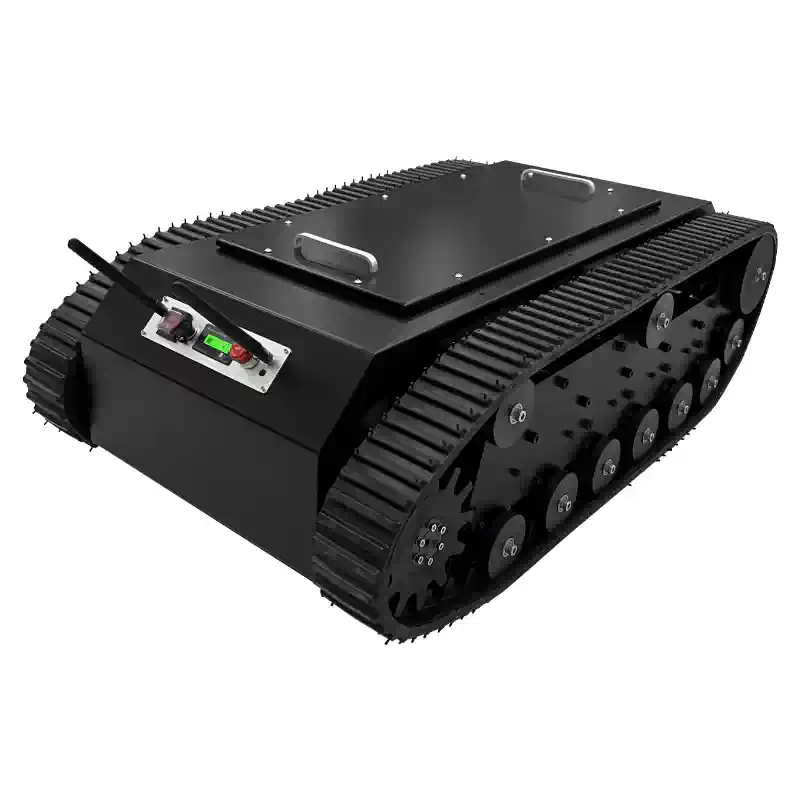
고하중 고무 추적 구조 로봇 섀시

고하중 고무 추적 구조 로봇 섀시

WD‑TR600 고하중 고무 궤도 섀시는 고탄소 강철 프레임과 독립 서스펜션을 채택하고 계단 오르기 및 오프로드 이동을 지원하며 구조 로봇 및 헤비듀티 모바일 로봇 개발을 위해 설계되었습니다.
4구동 금속 추적 스마트 로봇 섀시

4구동 금속 추적 스마트 로봇 섀시

WD‑T900 4구동 금속 추적 섀시는 플라스틱 트랙이 있는 알루미늄 합금 구조를 채택하고 ROS 및 무인 운전 개발을 지원하며 로봇 프로토타입 및 교육 연구 프로젝트에 적합합니다.
추적 섀시 스마트 로봇

추적 섀시 스마트 로봇

이중 베어링 롤링 구조를 갖춘 WD‑TR300 알루미늄 합금 추적 탱크 섀시는 APP 및 조이스틱 제어를 지원하며 로봇 보조 개발을 위한 5~8kg의 부하 용량을 제공합니다.
이메일
info@tjwdhk.cn
전화
+86-15022269233
주소
중국 천진시 동리구 공항 국제 본부 기지 광쉬안로 F구역 1호관 3025호
X
당사는 귀하에게 더 나은 탐색 경험을 제공하고, 사이트 트래픽을 분석하고, 콘텐츠를 개인화하기 위해 쿠키를 사용합니다. 이 사이트를 이용함으로써 귀하는 당사의 쿠키 사용에 동의하게 됩니다. 개인 정보 보호 정책
거부하다수용하다